Загрузка и выгрузка станков
Подача заготовки в рабочую зону и извлечение после обработки. Учитываем фиксацию детали, защитные двери, доступ к оснастке и обмен сигналами со станком.
ЛИНОМАТИК · портальная автоматизация
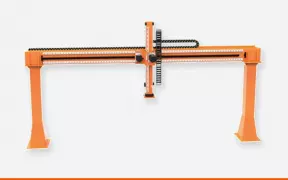
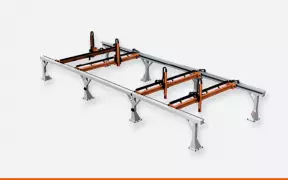
Портальный робот перемещает изделие, захват или технологический инструмент над станком, конвейером либо производственным участком. Такая конструкция позволяет перекрыть большую рабочую зону, обслуживать несколько позиций и не занимать пространство промышленным манипулятором возле каждого станка.
Проектируем систему под размеры участка, массу изделия, необходимую траекторию и заданное время цикла. Учитываем массу захвата, центр тяжести, ускорение, высоту подъёма и безопасный доступ сотрудников.

Производственные задачи
Подача заготовки в рабочую зону и извлечение после обработки. Учитываем фиксацию детали, защитные двери, доступ к оснастке и обмен сигналами со станком.
Робот забирает изделие с конвейера, накопителя или рабочей позиции и передаёт его дальше, поддерживая стабильное время производственного цикла.
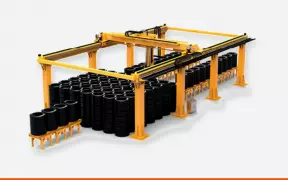
Размещение продукции в таре, на поддоне или в накопителе с учётом размеров изделия, высоты штабеля, грузоподъёмности захвата и производительности.
Перемещение листовых материалов, металлических заготовок, панелей, корпусов и сборочных узлов усиленной портальной конструкцией.
Перемещение дозирующей головки, камеры, датчика, маркировочного модуля или другого инструмента по заданной траектории.
Модельный ряд
Количество осей само по себе не определяет возможности системы. При выборе учитываем рабочую зону, нагрузку, точность, маршрут изделия и расположение оборудования.
Для подачи заготовок, переноса изделий, сортировки и операций, где не требуется отдельное вертикальное перемещение.
Смотреть PR-2 →Поднимает заготовку, переносит её над оборудованием и устанавливает в заданной точке. Подходит для загрузки станков и укладки изделий.
Смотреть PR-3 →Для тяжёлых и крупногабаритных изделий. Несущая конструкция, приводы и направляющие рассчитываются под нагрузку и режим работы.
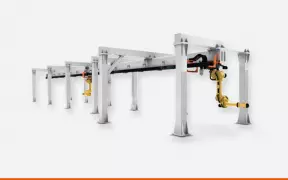
Смотреть PR-R →Освобождает напольную площадь и позволяет обслуживать станки и рабочие позиции, расположенные внутри портала.
Смотреть PR-S →Инженерный подбор
Определяем точки захвата и установки, высоту подъёма, длину перемещения, расположение опор и допустимые зоны размещения.
Учитываем изделие, захват, инструмент, кабели, центр тяжести и динамические нагрузки при разгоне и торможении.
Считаем подход, захват, подъём, перемещение, установку, возврат и ожидание сигналов оборудования.
Задаём допустимое отклонение. На результат влияют портал, привод, направляющие, захват и фиксация детали.
Учитываем температуру, запылённость, влажность, количество смен, загрязнения и требования к обслуживанию.

Границы поставки
Состав зависит от операции. В техническом предложении отдельно указываем границы поставки и работы, которые необходимо выполнить на стороне заказчика.
Терминология
Портальная система может использовать декартовую кинематику, но эти понятия не являются полностью одинаковыми.
Имеет несущую конструкцию, перекрывающую рабочую зону сверху или с двух сторон. Применяется над станками, конвейерами и протяжёнными участками.
Перемещается по прямолинейным координатным осям и может иметь разные варианты конструкции, не только портальную.
Смотреть декартовые роботы →Последовательность работ
От исходных данных переходим к проверке выполнимости, выбору конструкции, расчёту цикла и подготовке технического предложения.
Описание операции, фотографии или видео, размеры и массу изделия, план участка и требуемую производительность.
Определяем точки захвата, траекторию, рабочую зону и возможность установки без переноса оборудования.
Подбираем оси, привод, направляющие, захват, управление и при необходимости смену захватов.
Проверяем взаимодействие робота со станками, конвейерами и другими операциями участка.
Фиксируем компоновку, состав оборудования, границы поставки, стоимость и срок реализации.
Выполняем производство, сборку, программирование, монтаж, пусконаладку и обучение.
Исходные данные
Если точного технического задания пока нет, начните с обычного описания операции и видео рабочего участка.
Ответы инженера
Да, если конструкцию можно разместить без нарушения работы оборудования и требований безопасности. Проверяем размеры участка, коммуникации и доступ для обслуживания.
Да. Рассчитываем общий рабочий ход, последовательность операций, время обслуживания каждого станка, возможные остановки и промежуточные накопители.
Можно, если захват подходит для нескольких типоразмеров или предусмотрена его ручная либо автоматическая замена. Это учитывается на этапе проектирования.
От размеров конструкции, количества осей, рабочего хода, нагрузки, скорости, типа захвата, системы управления и объёма интеграции.
Да. SKY TECH может изготовить механическую систему перемещения либо поставить готовый комплекс с управлением, захватом, безопасностью и пусконаладкой.