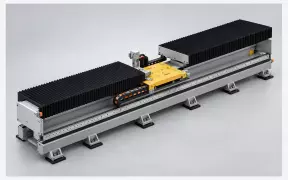
Линейный модуль
Перемещает каретку, инструмент, изделие или отдельный технологический узел.
LINOMATIC · внешняя ось промышленного робота
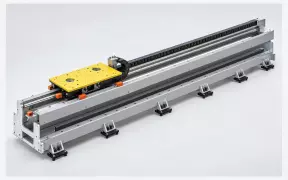
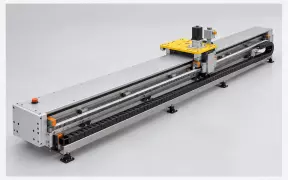
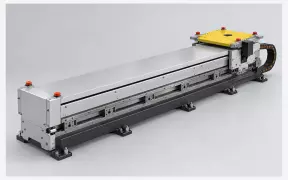
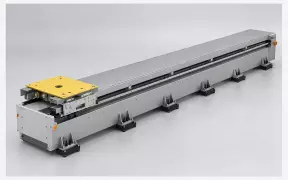
Промышленная рельсовая система перемещает робот-манипулятор вдоль станков, конвейеров, рабочих позиций и зон укладки. Робот получает дополнительную управляемую координату — внешнюю линейную ось.
Конструкция, рабочий ход, платформа, привод и система управления рассчитываются под конкретную модель робота и выполняемую операцию.

Позиционирование
Промышленная рельсовая система перемещает весь робот-манипулятор между рабочими зонами. Она рассчитывается под его массу, основание, контроллер и производственный маршрут.
Перемещает каретку, инструмент, изделие или отдельный технологический узел.
Перемещает промышленного робота и согласуется с его системой управления.
Один манипулятор получает доступ к нескольким станкам и позициям.
Основной принцип
Промышленная рельсовая система перемещает робот-манипулятор вдоль производственного участка. Робот получает дополнительную управляемую координату и может последовательно работать у нескольких станков, конвейеров, паллет или технологических позиций.
Такое оборудование применяют, когда собственной рабочей зоны манипулятора недостаточно либо использование отдельного робота на каждой позиции экономически нецелесообразно. Рельсовая система помогает объединить несколько операций и организовать движение робота по заданному производственному маршруту.
Конфигурация разрабатывается под конкретную модель робота и компоновку участка. При расчёте учитываются масса манипулятора вместе с оснасткой и грузом, длина перемещения, скорость, точность позиционирования, время цикла, количество остановок и условия эксплуатации.

Производственные сценарии
Система объединяет рабочие позиции общим маршрутом робота. Возможность обслуживания нескольких операций проверяется по суммарному времени цикла и планировке.
Линейка оборудования
Вариант защиты выбирается по загрязнённости участка, расположению оборудования, организации проходов и требованиям к техническому обслуживанию.
Основные элементы закрыты панелями, при этом сохраняется удобный доступ к узлам для осмотра и обслуживания.
Подробнее →LNM-Q2Прочные верхние панели для участков, где рядом с внешней осью перемещается обслуживающий персонал.
Подробнее →LNM-Q3Направляющие, привод и реечная передача защищены корпусом от случайного контакта и производственных загрязнений.
Подробнее →LNM-Q4Привод и кабельная цепь размещаются внутри корпуса, поэтому снаружи остаётся меньше выступающих элементов.
Подробнее →LNM-Q5Складной кожух закрывает направляющие и передачу по всей рабочей зоне, сохраняя доступ при обслуживании.
Подробнее →Архитектура системы
В состав могут входить несущая рама, направляющие, привод перемещения, подвижная платформа робота, редуктор, датчики положения, кабельная система, защитные элементы и шкаф управления. Состав определяется после выбора робота и разработки компоновки участка.
Обеспечивает жёсткость и геометрию системы.
Служит основанием для установки робота-манипулятора.
Перемещает платформу по заданному маршруту.
Обеспечивают линейное движение и позиционирование.
Организует безопасное движение силовых и управляющих коммуникаций.
Синхронизирует внешнюю ось с роботом и оборудованием участка.
Проектное оборудование
У промышленных роботов отличаются масса, основание, система управления и требования к внешним осям. Поэтому рельсовую систему рассчитывают под выбранную модель манипулятора и конкретный производственный процесс.
SKY TECH разрабатывает компоновку, рассчитывает конструкцию, подбирает привод и элементы перемещения, предусматривает кабельную разводку, ограждения и взаимодействие с оборудованием участка.

Исходные данные
Можно прислать план, фотографии или видео участка. Для первого обсуждения не требуется готовое техническое задание.
Связанные направления
Рельсовая система является частью более крупного решения. Перейдите к нужному классу оборудования или к проектированию всего участка.
Ответы инженера
Она увеличивает рабочую зону манипулятора и позволяет ему перемещаться между несколькими станками или технологическими позициями.
Да, она работает как внешняя линейная ось и должна быть согласована с системой управления робота.
Система рассчитывается под конкретную модель, массу, основание и требования производителя робота.
По расположению рабочих зон, требуемому маршруту, крайним положениям робота и безопасным расстояниям.
Да, если производственный цикл, расположение оборудования и время перемещения позволяют объединить эти операции.
Комплектация определяется проектом. Может быть предусмотрено управление приводом, синхронизация с роботом, станками, датчиками и системой безопасности.
Это проверяется расчётом общего цикла: учитываются загрузка, обработка, выгрузка, перемещение робота и передача изделия. Если станки будут ждать манипулятор, корректируются маршрут, скорость или количество обслуживаемых позиций.